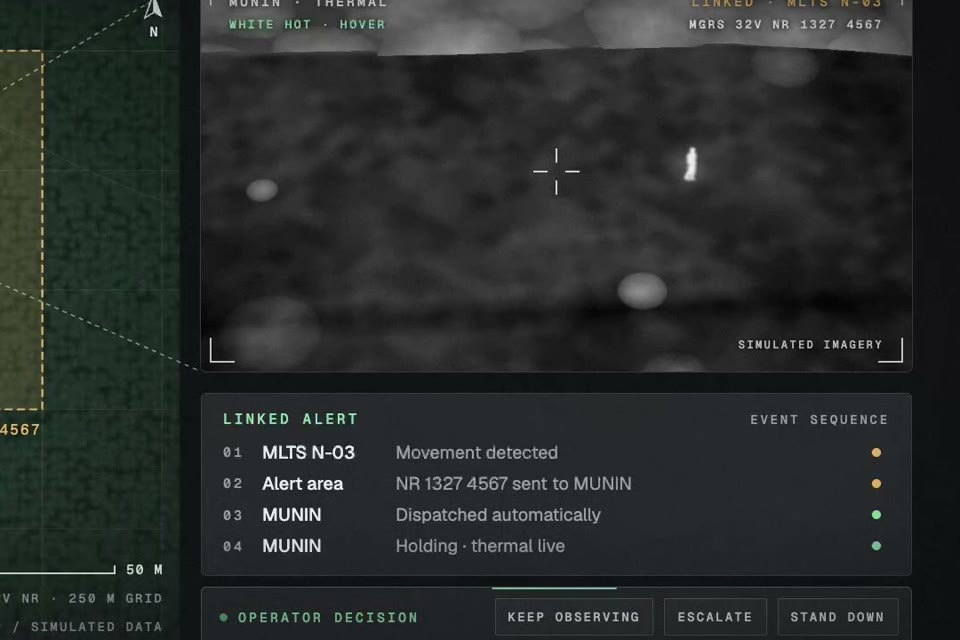
Vi utvikler Munin, en semiautonom UAV-plattform som rykker ut når en MLTS-sensor slår alarm, og sender termisk sanntidsbilde fra stedet. Operatøren tar beslutningene. Prosjektet er i en tidlig fase. Målet er lang rekkevidde og evne til å sveve stille over et punkt, og vi deler mer etter hvert som plattformen modnes.
Oppkalt etter en av Odins ravner – speideren som melder fra om det den ser.
Konseptvisualisering. Kan endres.
Operasjonskonsept
Fra deteksjon til beslutning.
Konseptvisualisering. Munin er under utvikling, og design, egenskaper og operasjonskonsept som vises her, kan endres.
01
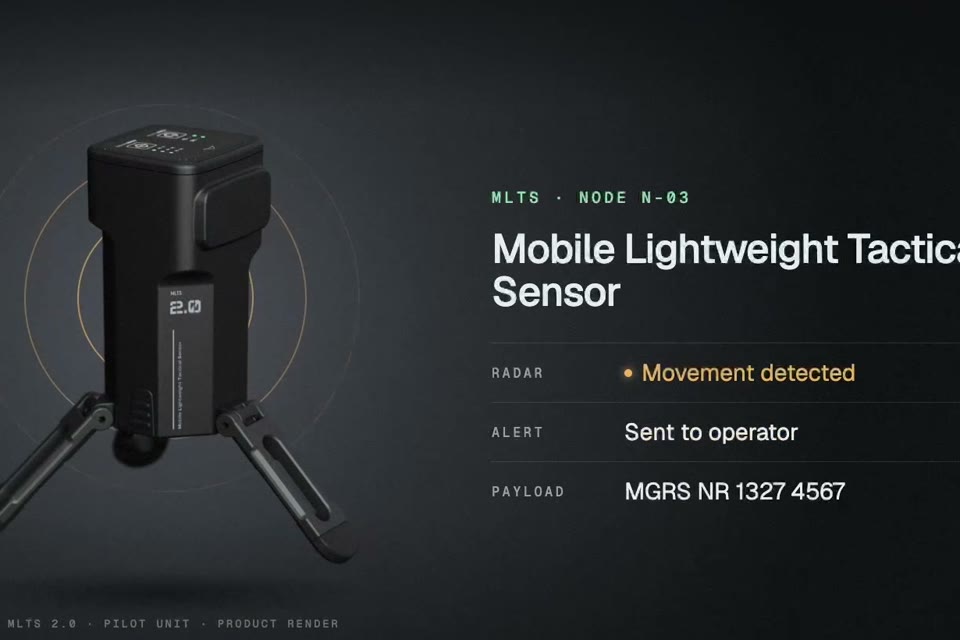
MLTS oppdager
En bakkesensor fanger opp bevegelse og varsler operatøren.
02
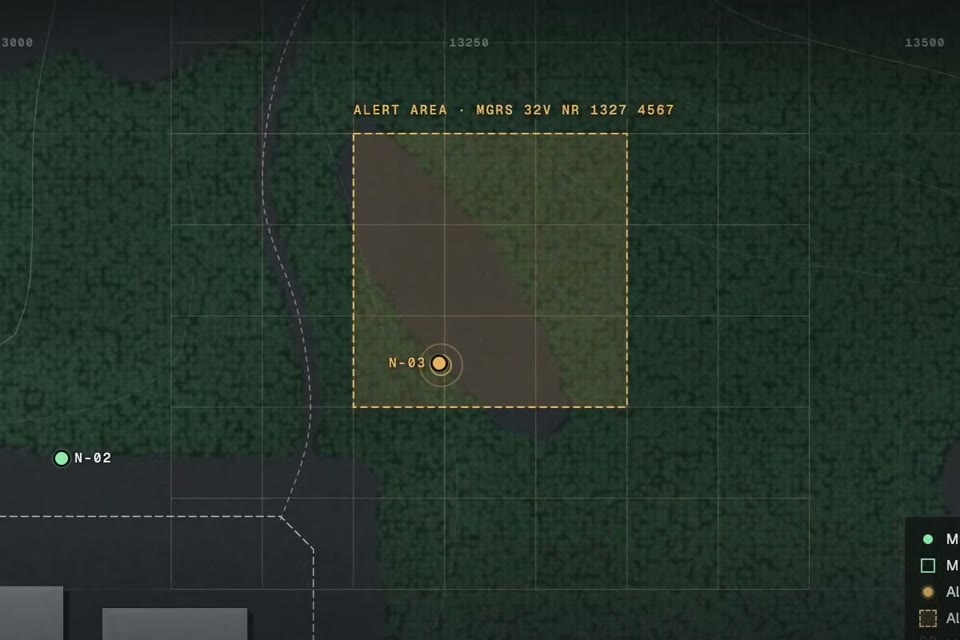
Operatøren varsles
Operatøren varsles, og området markeres på kartet.
03
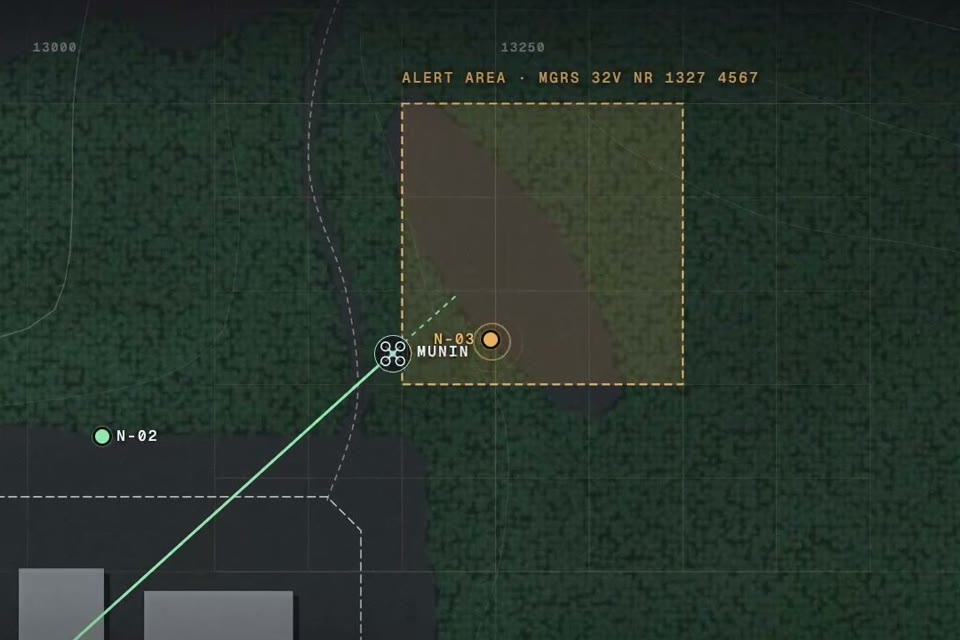
Munin rykker ut
Munin sendes til varslingsområdet.
04
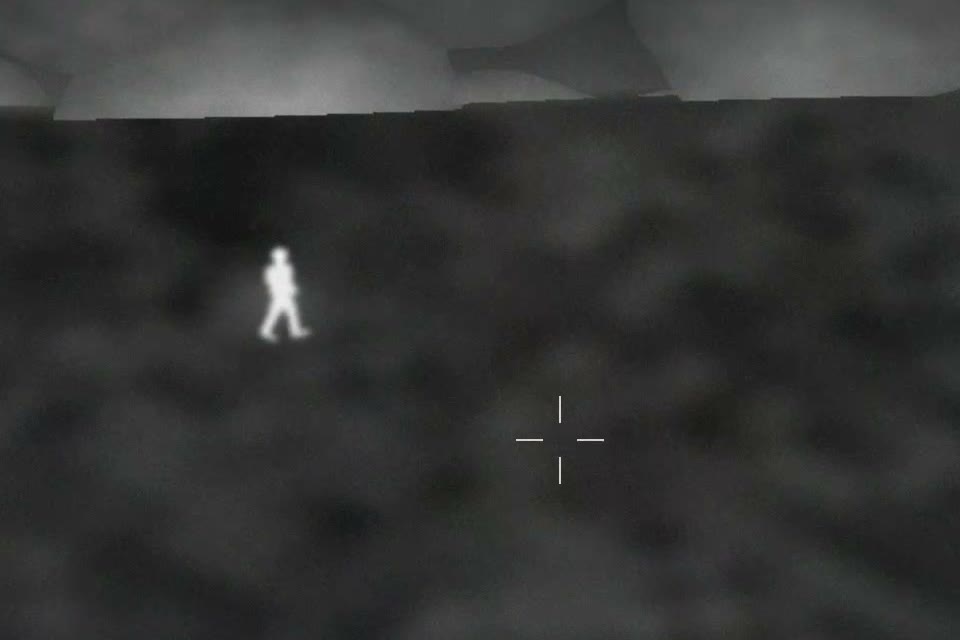
Termisk observasjon
Termisk sanntidsbilde av området sendes til operatøren.
05
Operatøren bestemmer
Et menneske vurderer situasjonen og bestemmer hva som skjer videre.
Vil du vite mer om Munin?
Munin er under utvikling. Fortell oss hva dere trenger det til, så deler vi mer etter hvert som konseptet tar form.